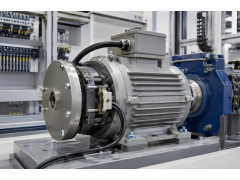


在工业自动化设备中,伺服电机广泛应用于升降平台、垂直滑台、自动装配机构及精密定位系统。对于垂直运动机构,电机不仅需要在运行过程中提供驱动转矩,还需要在设备停止后防止负载因重力作用而下滑。部分伺服电机因此配备电磁保持制动器,也就是通常所说的电机抱闸。常见的失电制动型抱闸采用弹簧施加制动力和电磁线圈通电释放的工作方式。当抱闸线圈通电并满足规定条件时,电磁力克服弹簧作用,使制动部件分离,电机轴可以正常转动。当线圈断电后,弹簧推动摩擦部件接合,对电机轴施加保持转矩,使机械负载停留在相应位置。需要注意的是,伺服电机自带的抱闸通常属于静态保持制动器,主要用于电机停止后的负载位置保持,并不适合长期承担运行中的减速制动任务。如果设备反复利用抱闸强行停止正在旋转的电机,可能加剧摩擦部件磨损,导致制动能力下降。对于垂直轴设备,即使抱闸本身没有明显损坏,如果制动时序不合理、机械负载超过允许范围或传动机构存在较大间隙,仍然可能出现停机下滑和位置偏移。因此,发现垂直轴停止后发生移动时,不能立即认定抱闸已经失效,而应结合电机运行状态、制动控制信号及机械负载条件判断原因。
伺服电机抱闸释放与伺服驱动器输出转矩之间的配合,是影响垂直轴启动稳定性的重要因素。在设备启动时,控制系统通常需要先使伺服驱动器具备正常控制能力,使电机建立足以保持负载的转矩,然后按照规定时序释放抱闸。如果抱闸已经打开,而电机尚未建立足够的保持转矩,垂直负载就可能在重力作用下产生短暂下沉。部分设备在启动瞬间出现明显冲击,也可能与抱闸尚未完全释放时电机已经开始运动有关。由于电磁抱闸从接收到控制指令到完成机械动作需要一定时间,因此不能将抱闸控制输出的变化直接视为制动器已经完成释放。不同伺服电机的抱闸释放时间、接合时间以及控制电压可能存在差异,必须依据具体产品的技术要求设置驱动器参数。对于具备专用抱闸控制功能的伺服驱动器,应检查伺服使能状态、抱闸控制输出及电机实际转矩建立之间的关系。如果设备在解除抱闸后立即发生下滑,需要重点检查抱闸释放是否过早、伺服参数是否正确以及实际负载是否超过系统允许范围。对于存在明显传动间隙的机械结构,还应区分电机轴本身发生转动与负载侧因传动间隙产生位移这两种情况,避免将机械结构问题误判为电磁制动器故障。
在设备停止过程中,抱闸闭合时序同样需要与伺服电机的减速和转矩保持过程相协调。正常停机时,控制系统应按照规定方式使电机减速并停止危险运动,再根据具体设备要求完成机械抱闸接合和伺服转矩解除。如果伺服驱动器过早停止输出转矩,而抱闸尚未完全接合,垂直轴可能在这段时间内失去有效保持,造成负载下滑。相反,如果抱闸在电机仍然旋转时提前接合,则可能产生摩擦冲击和制动部件磨损。对于部分伺服系统,驱动器能够通过专用输出和内部参数协调抱闸动作,但这些控制信号不一定可以直接驱动抱闸线圈。实际接线时,需要确认驱动器抱闸控制端子的输出容量、线圈额定电压及外部开关器件的适用条件。部分抱闸采用直流供电,如果供电电压不足,可能出现释放不完全、动作延迟或运行过程中制动器拖滞等问题;如果供电电压超出制造商规定范围,也可能造成线圈温升异常。此外,抱闸线圈在通断过程中可能产生感应电压,控制回路通常需要按照制造商要求配置相应的浪涌抑制措施。需要特别注意,不同抑制电路可能改变线圈电流衰减过程,并影响抱闸实际闭合时间,因此不能未经核对就随意改变原有保护元件。对于停机后出现短暂下滑的设备,应结合驱动器报警记录、抱闸控制状态和电机实际运动情况,确定故障是否与制动控制时序有关,而不是通过反复增加延时参数进行盲目调整。
电机抱闸的机械保持能力也是垂直轴故障排查的重要内容。每种抱闸都有相应的保持转矩要求,其额定保持转矩并不一定等于伺服电机的额定输出转矩。当电机通过减速机、滚珠丝杠或其他传动机构驱动垂直负载时,作用在电机轴上的实际负载转矩与传动比、机械效率及负载方向有关。如果机械负载超过抱闸规定的保持能力,即使制动器能够正常接合,也可能无法长期可靠地保持负载位置。另外,抱闸摩擦部件长期磨损、摩擦面受到油脂污染或内部机构异常,都可能降低实际制动性能。对于使用时间较长的设备,如果发现停机后负载缓慢下降,需要检查制动器是否存在异常磨损、摩擦部件污染以及保持能力下降等问题。但垂直轴下滑也不一定完全来自抱闸本身。联轴器松动、减速机传动间隙、丝杠连接异常或其他机械部件状态变化,同样可能导致负载位置发生偏移。实际维护时,应通过机械位置变化和设备运行记录区分电机轴转动、传动机构位移以及制动器打滑等不同现象。对于需要验证抱闸保持能力的设备,必须先采取可靠的机械支撑和防坠落措施,再按照制造商规定的检查程序实施。不能在垂直负载没有可靠支撑的情况下直接切断伺服电源、解除抱闸或人为增加负载进行测试。对于已经出现明显保持能力不足的抱闸,应依据制造商维修要求进行处理,不应通过随意调整弹簧、摩擦间隙或提高线圈电压来尝试恢复制动性能。
对于垂直轴伺服系统,还需要明确正常停机保持与故障状态下的安全防护并不是完全相同的要求。正常运行时,伺服驱动器可以按照预定时序控制电机停止并使抱闸接合;但当设备突然断电、驱动器发生故障或安全转矩关闭功能动作时,电机转矩可能在抱闸完成机械接合之前消失。特别是伺服驱动器的安全转矩关闭功能,通常称为STO,其作用是防止驱动器继续产生电机驱动转矩,并不意味着能够主动保持垂直负载。因此,对于存在人员进入危险区域、升降机构坠落或重物意外下降风险的设备,不能将普通电机保持抱闸直接视为经过验证的安全防坠落装置。是否需要独立的机械防坠落机构、安全制动器或其他保护措施,应根据实际机械结构和风险评估结果确定。在长期运行和维护过程中,应定期检查抱闸供电状态、控制回路、机械连接以及实际负载变化,并观察设备在启动、停止和故障状态下是否存在异常位移。如果问题主要发生在伺服使能建立或解除的瞬间,应优先检查抱闸与转矩控制时序;如果设备停止一段时间后持续下滑,应重点检查机械保持能力和传动结构;如果仅在异常断电时发生负载下坠,则需要进一步评估故障停机过程中的保护能力。伺服电机抱闸的可靠工作并不只取决于制动器本身,还需要伺服驱动器、机械传动、负载条件和控制程序之间形成合理配合。只有准确区分电气控制异常、机械制动能力下降和安全防护设计不足,才能有效减少垂直轴下滑、异常冲击及设备停机故障,提高自动化机械系统的运行可靠性。