

包装设备更换产品规格后,送料滑台需要调整每次移动的距离,原有步进电机仍然按照控制器发出的脉冲指令运行。如果机械负载增加,或者送料机构的加减速条件发生变化,电机可能无法始终跟随指令运动。对于采用开环控制的步进系统,控制器通常只能根据已发送的运动指令推算电机位置,难以直接判断电机是否发生失步。闭环步进驱动器通过引入电机位置反馈,使驱动系统能够了解实际转动情况,为自动化送料、定长输送和往复定位设备提供了不同于传统开环驱动的控制方式。
闭环步进驱动器通常与配套步进电机及位置检测装置共同使用。部分产品利用安装在电机上的增量式编码器采集转子位置,也有采用其他位置检测结构的闭环步进系统。驱动器接收来自PLC或运动控制器的运行指令,并将指令位置与反馈位置进行比较,按照内部控制策略调整电机运行状态。当负载变化造成位置偏差时,具备相应控制能力的产品可以在电机输出能力允许的范围内进行补偿。不同产品的闭环控制策略并不完全一致,有些系统持续进行闭环调节,也有产品在特定运行条件下切换控制方式,因此不能将全部闭环步进驱动器理解为具有相同的动态响应特性。
自动化送料设备是闭环步进驱动器较为常见的应用方向。包装机械、标签输送机构、螺钉供料装置及其他按固定距离移动的机构,通常需要电机按照设定节拍完成重复运动。产品尺寸变化后,设备可以通过控制系统调整运行距离、速度及加减速条件,适应不同规格的生产任务。闭环步进驱动器能够在这些运动过程中监测电机侧的位置状态,并根据产品功能向控制系统提供相应反馈。对于重复运动次数较多的机构,位置偏差监测有助于及时发现电机未能正常跟随指令的情况,减少控制系统仅依赖指令脉冲判断运动结果所带来的局限。
闭环步进驱动器也适用于小型直线滑台、同步带传动机构及部分转台定位设备。电机通过联轴器、丝杠或同步带带动机械部件运动,实际负载会随着工件重量、运动方向和机构阻力发生变化。例如,送料滑台更换较重的工件后,运动时所需的加速转矩可能增加;传动机构使用时间较长后,机械摩擦和运行阻力也可能发生改变。位置反馈能够让驱动器识别部分由负载变化引起的电机跟随偏差,但这种调节不能突破电机本身的转矩和速度限制。当机械阻力过大或者传动机构发生卡滞时,即使采用闭环驱动,也可能出现位置偏差扩大、运行停止或驱动器报警。
部分闭环步进驱动器采用脉冲加方向的控制接口,能够与具有相应脉冲输出能力的PLC或运动控制器连接。控制器根据设备程序发出运动指令,驱动器负责电机的实际驱动和位置反馈处理。其他型号可能采用RS-485、CANopen、EtherCAT等通信方式中的一种或多种,具体取决于产品系列。不同接口形式对应的系统结构和控制功能存在区别。对于已经采用脉冲控制的自动化设备,选择兼容的闭环驱动产品,有机会保留部分原有控制结构;对于需要集中管理多轴运行状态的设备,则可以根据控制器和驱动器的协议支持情况考虑相应的通信方案。闭环功能本身并不意味着驱动器一定具有工业总线接口。
电机与驱动器之间的适配关系,是闭环步进系统能否正常工作的基础。普通步进电机与闭环步进电机在位置反馈配置方面可能存在区别,驱动器通常需要获取符合要求的编码器或其他位置检测信号。不同型号对电机相数、绕组电流、反馈信号类型和编码器分辨率具有各自要求,不能因为电机安装法兰或外形尺寸相同就直接替换。采用增量式编码器反馈的系统,还需要考虑编码器连接、信号方向和驱动器参数之间的对应关系。对于厂家提供的配套电机和驱动器组合,可以依据其产品资料确认兼容性;采用不同厂家产品组合时,则需要进一步核对电气接口、反馈条件及制造商允许的配置范围。
闭环步进驱动器所提供的位置反馈,主要反映电机转子或与其连接的检测装置的运动状态,并不必然等同于机械末端的实际位置。丝杠间隙、同步带弹性变形、联轴器松动及机械安装偏差,都可能使电机侧位置与执行部件位置之间产生差异。对于要求直接确认工件位置的自动化设备,仍可能需要限位开关、原点传感器或独立位置检测装置配合使用。部分闭环步进产品能够输出定位完成信号,但该信号的判定方式和精度条件应以具体驱动器定义为准。设备如果要求断电后保留绝对位置,也需要确认所配位置检测系统是否具备相应能力,不能将普通闭环反馈直接视为断电位置记忆功能。
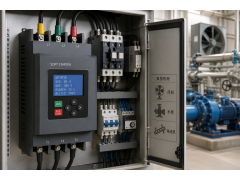
工业控制柜安装闭环步进驱动器时,除电源和电机连接外,还需为位置反馈电缆及必要的控制信号预留布线空间。驱动器在工作过程中会产生热量,应遵守制造商规定的安装方向、散热间距和环境温度要求。电机动力线与编码器反馈线的布置也需要考虑电磁干扰条件,避免因连接不良或外部干扰影响位置检测信号。对于安装在振动设备上的驱动系统,还应检查连接器锁定、线束固定及电缆弯曲条件。闭环控制增加了对电机运行状态的监测能力,同时也增加了反馈线路这一需要维护的组成部分,因此控制柜设计不能只关注驱动器本体的安装尺寸。
闭环步进驱动器的运行监测功能对设备维护具有一定价值。部分产品可以根据电机位置偏差、过流、过压或其他异常条件输出报警信号,也有型号支持通过配置软件查看运行状态。当自动化机构无法正常完成定位时,维护人员可以结合驱动器状态、PLC运动指令及机械机构运行情况进行判断。如果驱动器出现位置偏差报警,可能与负载过大、运动参数不匹配、反馈信号异常或机械阻力变化有关。不同产品的报警阈值和故障处理方式有所区别,实际检查应依据对应型号资料进行。报警功能能够帮助发现异常运行状态,但不能代替机械传动系统的维护,也不能仅通过提高报警阈值来处理长期存在的定位问题。
对于计划升级送料机构的自动化设备,闭环步进驱动器提供了一种兼顾步进电机控制特点与位置反馈能力的选择。其适用范围包括短距离往复运动、定长送料、小型旋转定位及其他符合电机转矩和速度要求的机械机构。与交流伺服系统相比,不同闭环步进产品在高速转矩、动态响应、控制接口和反馈功能方面仍存在差异,不能将二者视为完全等效。设备是否适合采用闭环步进驱动,需要根据实际负载、运动速度、定位要求及控制系统结构确定。同时,普通闭环步进驱动器不应直接承担未经相应设计和验证的人员安全保护功能。合理匹配驱动器、电机和机械传动结构,能够使自动化设备在产品换型和长期运行过程中获得更明确的电机位置状态信息,为运动控制及后续维护提供支持。