

工业机器人过去最擅长的工作,是在固定位置反复完成完全相同的动作。焊接轨迹固定、工件尺寸固定、节拍稳定,只要生产环境变化不大,机器人就可以连续运行数十万甚至数百万个循环。但越来越多欧洲制造企业面对的生产条件并不是这样:订单批量越来越小,产品型号频繁切换,工件尺寸和摆放方式不断变化,生产线还需要同时处理多种不同任务。传统自动化在这种高混合、小批量环境中往往难以保持经济性。
9月15日,比利时工业创新研究机构Flanders Make在Diepenbeek正式启动Robotics Launchpad,希望帮助制造企业把柔性机器人、移动机器人和Physical AI进一步导入实际生产。官方表示,这一计划将从企业最初的自动化需求开始,逐步推进到能够在生产现场真正运行的机器人应用,而不是停留在实验室展示或单次概念验证。启动活动吸引约300名制造企业、技术提供商和系统集成相关人员参与。
Flanders Make把下一阶段工业机器人发展的重点放在High-Mix、Low-Volume,也就是高混合、小批量生产环境。传统机器人在环境高度可预测时表现很好,但当产品、任务和现场条件持续变化时,程序设计、视觉识别和动作规划都会变得复杂。过去很多装配、搬运、线缆操作和不规则工件处理因此长期依赖人工。Physical AI希望通过环境感知、决策和动作调整能力,让机器人能够处理更多不完全固定的生产任务。
这种变化对工业传感器提出了比传统固定自动化更高的要求。固定输送线上的传感器往往只需要判断工件有没有到位,而柔性机器人必须持续了解周围环境、工件位置以及自身运动状态。光电传感器、接近传感器、视觉系统、距离检测和位置反馈可能同时参与一个机器人工作单元。传感器数量增加并不意味着所有检测都可以互相替代,不同产品仍然需要根据检测距离、目标材质、环境光、精度和响应速度分别选择。
编码器和位置反馈则承担机器人运动控制中的基础任务。机器人关节、电机、直线机构和移动底盘需要不断确认实际位置和速度,控制系统才能判断目标动作是否已经完成。编码器负责提供位置或速度信息,本身并不产生机械动作,真正执行运动的是电机、伺服驱动和机械传动系统。柔性机器人需要更加频繁地改变轨迹和任务,因此位置反馈稳定性会直接影响动作重复性和系统调试难度。
Flanders Make此次现场展示的内容也体现了这一方向。官方活动包括机器人柔性线缆管理和插入、混合托盘码垛、机器人在线装配检测、机器人通过模仿学习获得新任务,以及移动机器人和机器人狗进行声学泄漏检测等演示。这些任务共同特点是环境和目标并非完全固定,机器人需要先识别当前状态,再决定动作。
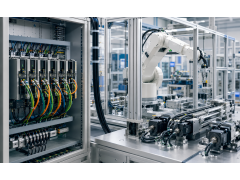
其中线缆插接和装配应用对连接技术尤其具有代表性。传统机器人处理刚性零件相对容易,而电缆和软线会发生弯曲、摆动和形状变化,插入连接器时还需要同时控制方向、位置和力度。如果机器人未来进入更多电子装配和设备布线工序,工业连接器本身的结构也会影响自动装配难度。明确的定位结构、防误插设计、稳定的锁紧机构和可重复插拔性能,会比单纯满足电气导通更重要。
不过,这并不意味着未来所有工业连接器都会由机器人自动插装。重载连接器、防水连接器、工业以太网接口以及小型设备连接器的结构和应用环境差异很大,有些需要人工锁紧,有些需要工具操作,还有些需要满足振动、防护或高电流要求。机器人自动装配能否实现,仍然取决于连接器结构、线束柔性、视觉条件和设备空间。
安全开关和安全控制则是柔性机器人普及过程中另一个无法绕开的领域。传统机器人往往在固定围栏内部工作,人员进入以后设备停止运行;移动机器人和更加开放的自动化系统则可能与人员共享更复杂的空间。机器人任务和路线不断变化以后,安全系统需要准确判断人员、设备和危险运动之间的关系。安全门开关、安全扫描、安全控制器和急停装置因此仍然是自动化系统的重要组成部分。
普通限位开关和安全开关之间不能简单互换。普通位置开关主要承担机械位置检测,而安全开关需要根据机械安全要求参与人员保护回路。即使两个产品都能产生开关信号,在结构冗余、故障检测和安全等级方面也可能完全不同。柔性机器人增加以后,安全系统设计反而可能比传统固定自动化更加复杂,而不是因为机器人“更智能”就可以减少安全设备。
移动机器人还会增加工业通信和连接需求。AMR需要与调度系统、自动门、输送设备、生产设备和充电设施交换信息,固定机器人也需要与PLC、视觉系统和其他工作站协调。工业以太网因此逐渐成为自动化设备之间的重要通信方式,但现场接口不能简单照搬办公室网络。振动、灰尘、油污、机械锁紧和频繁维护都会影响连接方式选择。
Flanders Make此次活动还把模拟环境和数字化训练列为重要内容。官方上午项目专门展示通过虚拟环境、合成数据和NVIDIA Isaac Sim等工具,加快机器人视觉和AI开发。传统机器人通常需要在真实设备上反复示教,而模拟环境可以先在数字空间测试部分识别和运动逻辑,再进入真实生产线验证。
这种方法可以减少一部分现场调试工作,但并不能完全取代真实设备测试。仿真模型无法百分之百复制传感器噪声、机械间隙、摩擦、光照和实际工件变化,因此从Simulation到Reality仍然需要重新验证。对于传感器、编码器和执行机构来说,真实工况数据仍然是判断系统是否稳定的重要依据。
柔性机器人进一步普及以后,执行机构和直线运动产品也可能出现新的应用空间。机器人末端夹具、升降机构、移动平台以及辅助装置可能使用伺服电机、线性模组、滚珠丝杠、导轨或其他执行结构。不同机械结构在速度、刚性、负载和定位精度上的特点不同,因此机器人智能化并不会削弱机械部件的重要性,反而要求机械、电气和软件之间更加准确地配合。
维护方式也会随之变化。固定自动化设备通常拥有相对稳定的故障模式,而柔性机器人涉及更多软件、传感器和通信接口。一旦设备停止运行,维修人员不仅要检查电机和机械结构,还可能需要确认传感器数据、网络连接、定位信息以及软件状态。这使备件管理从单纯保存机械零件逐渐转向同时管理传感器、连接器、安全开关、编码器和电子控制部件。
Flanders Make启动Robotics Launchpad的产业意义也正在这里。很多制造企业并不是不知道机器人技术存在,而是不确定自己的小批量、多品种任务是否值得自动化,也缺少从工艺分析到设备实施的完整能力。新计划希望把研究机构、制造企业和技术供应商连接起来,把机器人从实验室演示推进到真正能够持续生产的设备系统。
目前这项计划并没有公布具体新增多少工业机器人,也没有公布传感器、连接器、安全开关或编码器采购数量,因此不能把Robotics Launchpad直接解读为某类工业部件已经出现确定订单。能够确认的是,比利时制造业正在针对传统自动化难以覆盖的高混合、小批量生产场景建立新的机器人导入机制,而相关活动已经把电子装配、混合码垛、在线检测和泄漏检测等实际制造任务作为示范方向。
对工业自动化市场而言,这比单纯增加固定机器人数量更值得长期关注。过去很多中小批量生产因为换型频繁而难以自动化,如果Physical AI、移动机器人和更灵活的视觉与控制系统逐步成熟,自动化能够进入的设备和工序范围就会扩大。与此同时,工业传感器、安全开关、编码器、工业连接器和执行机构仍然是这些机器人真正感知、运动、连接和安全运行的基础层。比利时此次启动的Robotics Launchpad,正反映出欧洲制造业正在尝试把这一轮柔性机器人技术从概念阶段进一步推向实际工厂。