

日本汽车零部件制造领域近日取得一项工业物流自动化应用进展。2026年10月26日,株式会社电装(DENSO)与株式会社丰田自动织机(Toyota Industries)联合宣布,已在位于日本爱知县的电装安城制作所启动卡车货物自动装载和卸载作业。此次项目将自动驾驶叉车与高精度激光雷达系统结合,在实际汽车零部件生产现场开展自动搬运和作业区域监测,为工厂内部物流与车辆装卸之间的自动化衔接提供新的运行实践。
此次项目的实施地点为电装安城制作所204工厂,该工厂主要生产用于电动汽车驱动系统的逆变器。逆变器承担直流电与交流电之间的转换任务,是相关电驱动系统的重要组成部分。汽车电子零部件生产需要根据生产计划安排物料供应和成品流转,工厂内外的物流环节因此与制造过程保持密切联系。此次自动装卸项目主要针对卡车装卸作业,并不是对逆变器生产线本身进行全面改造。
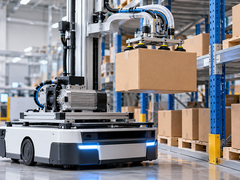
根据两家企业发布的公告,项目采用丰田自动织机开发的Rinova Autonomous自动驾驶叉车,结合电装开发的LiDsEYE高精度激光雷达系统。前者负责识别车辆及托盘的相关位置,并执行货物装载和卸载;后者主要对卡车装卸区域进行监测,识别人员和障碍物,为现场自动化运行提供辅助安全功能。两套设备承担不同任务,通过协调运行实现装卸作业与区域监测之间的配合。
在传统工厂物流中,卡车到达装卸区域后,通常需要工作人员根据货物位置、托盘状态和车辆停靠情况完成相应搬运。对于生产任务持续变化的汽车零部件工厂,不同货物在尺寸、包装方式和托盘配置方面可能存在差异。装卸作业需要根据实际条件安排车辆停靠、货物移动及人员活动。此次电装与丰田自动织机选择在逆变器工厂投入相关自动化设备,重点是将已有的叉车自动搬运技术应用于实际卡车装卸场景。
丰田自动织机此次提供的Rinova Autonomous具备面向卡车装卸的自动运行功能。根据官方说明,设备能够识别卡车停止位置以及托盘的位置和姿态,并根据相关检测结果自动生成运行路线,完成货物装载和卸载。对于自动驾驶叉车而言,作业目标并不只是从一个固定位置移动到另一个位置,还需要根据现场车辆和货物状态确定相应的搬运动作。不同停靠位置和托盘状态可能影响设备的运行路线及作业安排。
此次应用还引入了电装的高精度激光雷达LiDsEYE。激光雷达是一类通过发射激光并接收反射信号,获取目标距离及空间位置相关信息的传感技术。在工业物流现场,相关测量结果能够用于识别人员、车辆和其他物体的位置。与仅依靠叉车自身检测设备进行局部环境感知不同,额外布置的区域监测系统能够为更大范围的作业环境提供信息支持。不过,实际监测范围和检测能力仍取决于设备配置及现场安装条件。
根据两家企业公布的信息,Rinova Autonomous自身已经具备障碍物检测等安全辅助功能。此次进一步与LiDsEYE结合,目的是将监测范围从叉车周边扩展至卡车装卸区域。当系统检测到人员进入相关区域时,可以通过停止叉车运行等方式进行安全干预。需要注意的是,这属于官方明确介绍的系统功能,并不代表任何条件下都能够消除装卸作业风险。实际使用仍需根据现场布置、设备运行状态及相应安全要求进行管理。
在工业自动化设备应用中,车辆自身感知与外部区域监测具有不同的功能定位。叉车上的检测设备需要服务于车辆行驶及货物搬运,而外部监测装置则可以从固定区域获取现场环境信息。两者结合能够为相关控制决策提供不同来源的数据。但系统是否采用特定工业通信协议、数据处理平台或控制器架构,仍应依据项目公开技术资料确认。此次公告没有公布完整通信网络和控制系统清单,因此不能自行推断设备之间的具体通信方式。
电装在项目中承担高精度激光雷达提供及现场运行管理任务。其中,电装传感部件业务部门负责提供LiDsEYE设备,并通过实际工厂应用继续提高检测精度及系统协同能力;负责安城制作所相关逆变器生产业务的部门则承担整体运行管理。丰田自动织机负责提供自动驾驶叉车,并在实际作业过程中进一步优化设备运行表现。这样的分工体现了传感技术、车辆控制与生产现场管理之间的配合关系。
对于自动装卸设备而言,托盘位置和姿态识别具有重要作用。托盘在车辆内的实际放置位置、方向及货物尺寸,可能影响叉车的接近路线和货叉操作条件。自动驾驶叉车需要依据相应检测信息判断作业对象的位置,再按照预定控制要求完成移动和装卸。不同托盘规格以及货物包装方式,会对设备的适应能力提出不同要求。丰田自动织机表示,将继续通过量产物流现场运行,提高设备在不同尺寸托盘混合使用环境中的动作精度和稳定性。
此次项目还包含一项尚在进一步验证的技术方向。根据官方公告,两家企业正在研究使用LiDsEYE识别货物位置与尺寸的方法,并计划将相关信息进一步用于自动驾驶叉车的路径生成。目前Rinova Autonomous主要依据自身搭载的摄像设备获取信息,完成相应路径规划。未来如果能够把外部激光雷达获取的货物位置和尺寸信息结合进去,将有机会进一步改善从货物状态识别到装卸动作启动之间的过程。
不过,上述货物识别与路径生成的进一步融合仍属于后续开发和验证内容,不能写成全部功能已经投入正式运行。此次能够确认的实际成果,是自动驾驶叉车与高精度激光雷达已经在安城制作所204工厂协同用于卡车装卸和现场区域监测。对于新技术应用项目而言,已经投入运行的功能与计划进一步优化的功能,需要严格区分。
在工业物流自动化过程中,设备之间的运行协调不仅涉及移动控制,也关系到现场人员、货物和运输车辆之间的作业安排。自动驾驶叉车执行搬运任务时,需要结合实际路径和环境状态进行控制;现场监测系统则提供必要的环境检测信息。对于存在人员和工业车辆共同活动的区域,自动化系统应根据具体风险评估配置相应的安全措施,不能仅因为安装了传感器就认定整个作业区域具备完全无人化运行条件。
此次公告没有公布自动驾驶叉车的投入数量、卡车装卸次数、单次作业时间及设备实际运行效率,也没有披露相关系统的投资金额。因此,目前无法计算项目节省了多少人工工时,或将装卸效率提高了多少百分比。企业强调的是实际工厂应用以及后续性能改进,而不是已经完成某一固定比例的效率提升。有关长期运行稳定性和经济效果,仍需要后续实际数据支持。
从工业车辆与自动化设备的技术关系来看,自动驾驶叉车涉及机械执行、车辆运动控制、环境感知及相关运行管理功能。激光雷达主要承担环境信息获取任务,而车辆的实际运动和货物装卸,还需要与自身控制系统及机械机构相配合。不同技术模块之间的功能边界较为明确,任何单独一种传感器都不能直接替代完整的工业车辆控制系统。
对于工业传感器和控制设备领域而言,此次应用体现了外部环境感知设备与移动作业机械协同运行的实际需求。激光雷达、工业控制装置、车辆驱动系统及相关通信技术,可以根据系统设计承担不同任务。需要特别区分的是,项目中已经确认的具体设备为Rinova Autonomous与LiDsEYE,其他工业控制器、驱动器及连接部件的型号尚未公开,不能将未经确认的第三方产品写成实际项目配置。
此次项目也反映出汽车零部件制造企业正在将自动化应用范围从部分生产工序延伸至工厂物流。制造设备的自动化与货物装卸自动化具有不同的工作对象和技术条件。生产设备主要围绕零部件加工与装配开展运行控制,而物流自动化需要同时考虑货物位置、车辆移动和现场人员活动等因素。不同业务环节的自动化方案应根据实际作业特点确定,不能采用完全相同的设备配置方式。
对于生产计划与物流作业紧密关联的工厂,货物装卸需要按照实际生产安排组织。自动驾驶设备能够承担符合其技术适用范围的搬运任务,但并不意味着所有车型、托盘尺寸和货物形式都可以直接使用相同的装卸方案。企业需要通过现场运行积累不同工况下的应用经验,并根据设备性能与作业要求持续调整。这也是电装与丰田自动织机在此次公告中强调实际量产物流现场验证的重要原因。
截至2026年10月27日,电装与丰田自动织机已在安城制作所204工厂启动卡车自动装卸作业,并将自动驾驶叉车与高精度激光雷达结合用于现场运行。该项目的重要进展在于自动搬运与区域环境监测功能已经进入实际工业生产配套场景。后续企业还将围绕托盘适应性、货物识别和路径生成等方面开展技术改进。对于工业自动化和工业物流设备领域而言,这一项目提供了一个能够核实具体设备、实施地点及实际运行节点的工业现场应用案例。