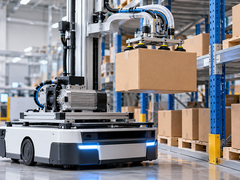


在工业仓储和自动化生产线上,移动机器人正在承担越来越多与物料转运有关的工作。机器人不仅需要沿着预定路径移动,还可能配合抓取机构完成料箱取放、工件转移及生产工位之间的物料交接。对于采用真空吸附方式的抓取系统而言,真空源能否适应移动设备的供电条件和安装空间,直接关系到整套搬运装置的工程配置。
德国真空技术企业Schmalz于2026年10月16日公布了新型电动真空泵GSP的产品信息。该设备面向自主移动机器人、自动导引运输车以及厂内物流搬运装置开发,能够利用电力直接产生真空,不需要依赖工厂集中压缩空气系统。根据公司发布的技术资料,GSP采用24V直流供电,并提供与工业控制系统连接的功能,适合需要在不同作业位置执行抓取任务的自动化设备。
传统工业真空搬运装置通常采用气动真空发生器或电动真空泵两种方式。气动真空发生器利用压缩空气形成负压,结构相对紧凑,便于安装在自动化机械的执行端,但需要相应的供气设施。电动真空泵通过电机驱动泵体形成真空,可以减少对外部压缩空气管路的依赖。两种方式都有各自的适用条件,不能简单认定其中一种适合全部工业搬运任务。
在固定式生产线中,压缩空气通常可以通过已有的管路和气动控制元件输送至相应工位。移动机器人则需要考虑设备行走范围、管线布置、电池供电和抓取机构重量等因素。如果机器人需要在多个货架及工作站之间移动,长距离外接气管可能不符合设备的运行要求。将电动真空源安装在移动设备上,可以使真空抓取机构形成相对独立的工作单元,为柔性物流系统设计提供更多选择。
按照Schmalz公布的数据,GSP系列的抽气能力范围为每分钟50至150升,设备工作电压为24V直流。这个参数范围反映了厂家针对不同抓取需求提供的能力配置,但实际选择仍需要结合吸盘数量、吸附面积、管路容积以及工件表面条件进行判断。对于工业吸附装置而言,仅凭抽气流量并不能直接确定允许搬运的工件重量,也不能替代完整的抓取系统设计。
此次产品信息中较受关注的部分,是其根据实际真空需求调节泵运行状态的方式。在抓取表面较为致密、真空状态能够保持的情况下,设备可以降低泵的转速,减少不必要的持续运转。当被搬运物体存在一定透气性或吸附系统出现泄漏时,控制系统则可以根据实际情况调整抽气能力。这种调节方式的目的,是使真空源输出与当前作业条件相匹配,而非始终保持同一种运行状态。
移动搬运设备面对的工件种类往往比较复杂。纸箱、塑料制品、金属零件以及包装后的工业物料,在表面粗糙程度、刚性和透气性方面存在明显差异。对于真空吸盘而言,不同材料可能对应不同的密封效果。部分纸质包装表面还可能出现微小气体泄漏,需要持续补充抽气能力才能维持吸附状态。因此,真空源是否能够识别工况变化并作出适当调节,是移动式抓取系统需要考虑的实际问题。
GSP还具备自动泄漏检测功能。设备在运行过程中监测真空状态的变化,并据此调整工作输出。对于工业现场,这类功能有助于设备控制系统掌握吸附回路的运行情况。不过,泄漏检测并不意味着设备能够识别所有机械故障,也不代表吸盘磨损、管路损坏及工件异常都可以不经人工检查自动解决。设备维护仍然需要结合现场检查和具体运行数据完成。
在控制接口方面,Schmalz公布了GSP的IO-link通信能力,同时提供标准输入输出控制方式。IO-link可用于设备与上层控制系统之间的数据交换,便于读取运行状态和诊断信息。对于采用PLC的自动化搬运设备,真空泵的相关数据可以纳入设备控制与状态监视流程,使真空发生过程不再完全依赖简单的启动、停止信号进行管理。
厂家还为该设备配置了显示和近距离读取功能,便于在安装调试阶段查看相关信息。对于现场工程人员而言,这种设计能够提供一定的设备状态透明度,但实际可读取的信息范围和具体操作方式,仍应以相应产品型号的官方技术资料为准。在设备集成过程中,通信接口、控制电压和软件配置需要与机器人原有控制系统相互匹配。
Schmalz此次同时介绍了GSP与LQE紧凑型阀配合使用的方案。通过泵与阀的协调控制,可以在抓取、保持和释放工件的不同阶段调整真空系统的工作状态。对于连续搬运任务,抓取动作不仅需要形成必要的吸附力,还需要在规定位置可靠释放工件。因此,真空源、阀门与吸盘之间的配合,是影响搬运节拍及设备运行稳定性的重要因素。
在汽车零部件、玻璃制造、包装和厂内物流等应用领域,真空抓取装置经常需要应对不同尺寸和形状的物料。新型电动真空源能够提供一种不依赖集中压缩空气管路的设备配置方式,但并不意味着它可以直接安装在任何机器人上使用。机械安装空间、供电余量、真空管路长度、抓取工具重量以及机器人允许负载,都需要在系统设计时进行检查。
对于以电池供电的移动机器人,真空泵的电能消耗还会影响整机的能源分配。Schmalz在官方资料中介绍了其按需调节设计的节能潜力,但不同设备的实际耗电量会受到抓取频率、工件透气性、真空保持时间和作业环境影响。未经过相同条件下的测试,不宜把厂家提供的节能幅度直接套用到其他仓储或生产系统。
从工业自动化设备发展的角度看,GSP此次发布体现的是工业真空技术与移动搬运平台进一步配合的方向。传统真空发生器主要围绕固定式搬运和生产工位配置,而移动机器人需要真空设备在结构、供电、控制及运行方式方面具有更强的集成适应能力。对真空泵进行按需控制,并将状态信息接入工业通信系统,是其中具有实际工程意义的技术安排。
目前能够确认的是,Schmalz已经对外公布GSP的功能、应用范围和主要产品信息。官方资料没有提供足以证明其已在所有目标行业实现规模化应用的统一数据,也没有披露不同工厂之间可以直接比较的长期运行结果。因此,此次新闻的核心应放在新设备的推出及其具体技术特点,而不是将预期应用价值写成已经完成的大规模工业改造成效。
移动机器人与工业物流设备的应用场景仍在持续扩展,配套的真空泵、阀门、传感器、控制器和通信接口也需要满足更加灵活的系统集成要求。Schmalz新推出的GSP提供了一个具体的产品发展实例,其长期应用表现还需要结合实际工程项目观察。对于工业设备制造企业而言,如何在有限安装空间和供电条件下配置可靠的真空抓取系统,仍然是相关技术持续改进的重要方向。