

汽车车窗装配过程中,自动涂胶设备需要沿玻璃边缘或预定接合位置连续施加胶粘剂,为后续车窗安装提供相应的粘接条件。采用六轴工业机器人的涂胶工位,可以根据玻璃轮廓调整末端涂胶装置的位置和姿态,使喷嘴沿规定轨迹运行。机器人手腕在转向、翻转和改变喷嘴角度时,连接末端设备的电缆也需要跟随机械臂产生弯曲和扭转。机器人扭转电缆便是用于这种复杂运动环境的专用连接产品,其作用是在机器人连续动作过程中维持末端装置所需的电气连接。
与固定设备中的普通控制电缆相比,机器人扭转电缆需要承受更复杂的机械运动。六轴机器人在执行空间轨迹时,各关节的旋转方向和角度不断变化,电缆除了跟随机械臂弯曲,还可能沿自身轴线发生扭转。适用于这种工况的电缆通常通过专门的导体绞合、线芯排列、绝缘及护套结构,适应规定的动态弯曲和扭转载荷。部分产品还配置专用屏蔽结构,用于保持相应信号传输性能。不同系列的允许扭转角度、弯曲半径和使用条件存在差异,不能将机器人电缆视为结构和性能完全相同的产品。
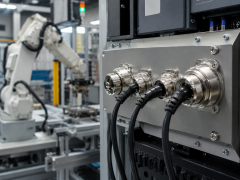
在汽车车窗自动涂胶工位中,机器人末端通常安装专用施胶装置,并与材料供给系统及过程控制装置配合工作。具有相应电气接口的涂胶阀、传感器和辅助执行机构,需要通过电缆获取控制信号或工作电源。机器人扭转电缆可以作为末端电气连接的一部分,沿机械臂外侧或专用管线保护结构布置,使末端装置在改变空间姿态时仍保持规定的连接状态。需要明确的是,胶粘剂本身通常通过专用输胶管路输送,机器人扭转电缆承担的是电气连接任务,两者的功能与结构并不相同。
汽车车窗涂胶机器人需要按照产品轮廓连续运动,机器人控制器负责管理机械臂轨迹,施胶控制系统则根据工艺要求协调胶粘剂的输出。在配备相应装置的系统中,涂胶阀的开关状态、材料压力检测及其他过程信号,可以通过末端电缆与设备控制系统建立连接。机器人运行到规定位置后,控制系统按照轨迹及施胶程序执行相应动作。电缆本身不决定涂胶量和胶条形状,却承担连接控制装置与末端电气设备的基础作用。如果连接状态异常,相关信号可能受到影响,并进一步影响设备动作或工艺执行。
机器人手腕附近是电缆运动条件较为复杂的区域。末端涂胶装置需要根据车窗边缘曲线不断调整角度,使部分电缆在有限空间内反复发生方向变化。若电缆布置过紧,机器人转动时可能产生较大的拉伸作用;若预留长度过多,又可能与机械臂、工装或其他设备发生干涉。因此,机器人扭转电缆通常需要与适当的固定件、应力释放装置及机器人管线包配合。电缆保护系统能够控制部分运动路径,但不能完全代替电缆自身应具备的耐扭转能力。
汽车制造设备中常用的机器人管线包,可以将电缆、气管和部分工艺介质管路组合布置于机械臂外部。对于需要进行三维运动的六轴机器人,部分管线包采用多轴活动结构,使内部电缆能够随关节运动而改变方向,并对弯曲半径和扭转动作进行一定限制。具有分隔结构的产品,还可以减少不同管线之间的直接摩擦。机器人扭转电缆与管线包属于相互配合的部件,前者需要承受规定的动态机械载荷,后者主要承担线路导向和外部机械防护。只有两者与实际机器人运动范围匹配,才能形成合理的走线结构。
车窗自动涂胶工位可能同时存在控制电缆、传感器信号线及其他末端设备连接线路。不同电气回路对导体数量、截面积和屏蔽结构的要求并不一致。对于需要传输模拟量或其他容易受到电磁干扰影响的信号,应根据设备接口要求选择具备相应屏蔽结构的机器人扭转电缆。部分制造商提供适用于机器人三维运动的屏蔽控制电缆,也有产品专门用于动力、通信或编码器信号连接。屏蔽层的结构和连接方式会影响电缆在持续扭转时的使用表现,不能简单认为普通固定安装屏蔽电缆具备相同的动态适应能力。
涂胶设备的运行环境还会影响电缆外护套的选择。机器人附近可能存在润滑油、清洁剂及其他工业介质,电缆外表面也可能与管线保护装置发生反复接触。部分机器人扭转电缆采用耐磨损、耐油的聚氨酯外护套,以适应工业现场的动态使用条件。不过,不同护套材料对化学介质、温度和磨损的耐受能力存在差异,并非所有聚氨酯电缆都适用于全部涂胶材料和清洁环境。对于存在特殊材料接触要求的汽车装配区域,还应核对相应电缆的材料适用条件。
机器人运行轨迹对电缆使用状态具有直接影响。同一涂胶机器人在加工不同尺寸的车窗时,末端喷嘴可能采用不同的转向角度及运动路径。即使电缆型号没有变化,其实际承受的扭转次数、弯曲位置和局部摩擦条件也可能不同。部分机器人扭转电缆制造商通过规定条件下的扭转循环测试评价产品的动态能力,但测试结果并不能直接等同于任何生产线上的实际使用寿命。设备设计人员需要结合机器人动作范围、运动频率及管线固定位置,评估电缆是否处于产品允许的工作条件内。
汽车车窗自动涂胶设备在长期运行中,需要关注电缆与机器人末端装置之间的连接状态。机械臂不断动作,可能使不合理布置的线缆在固定位置反复受力。电缆护套磨损、固定夹松动、连接器接触异常或者局部弯曲过度,都可能影响末端设备的运行。对于采用外置管线包的机器人,维护人员可以结合设备运行记录检查电缆的运动轨迹和外观状态,并按照制造商要求确认相关连接部位。若设备偶发出现信号异常,还应结合传感器、控制模块及末端连接装置共同判断,不能仅凭故障发生在机器人动作过程中便认定电缆已经损坏。
生产线进行车型切换或涂胶设备改造时,机器人扭转电缆的走线条件也可能随之改变。例如,末端涂胶装置更换后,其外形尺寸、接口位置和运动范围可能与原配置不同。原有电缆即使能够满足电气参数要求,也不一定具备适合新运动路径的长度及扭转条件。改造时需要重新核对机器人各关节的运动范围、末端工具尺寸、电缆固定位置及与输胶管路之间的配合关系。对于要求机器人连续运行的工位,应结合实际轨迹检查电缆在整个运动过程中的状态,而不是仅确认机器人静止时线路能够连接。
机器人扭转电缆在汽车车窗自动涂胶设备中的应用,主要体现在多轴运动条件下的电源与控制信号连接。通过与机器人管线包、末端涂胶装置及控制系统配合,电缆能够在机械臂连续改变姿态的过程中承担相应的电气传输任务。其使用效果取决于内部结构、护套材料、允许扭转范围和实际布线方式。对于需要重复执行复杂空间轨迹的汽车自动涂胶设备,合理配置机器人扭转电缆,是完善末端连接结构和设备维护管理的重要环节。