

汽车车身焊装工位进行机器人点焊前,需要通过定位销、支撑块和气动夹紧机构固定车身钣金件。夹具上的多个气缸按照规定顺序动作,位置传感器确认夹紧机构是否到位,工件检测开关则提供零件有无及定位状态信息。只有相关加工条件满足要求,焊接机器人才能按照预定程序进入工作区域。由于一套车身夹具可能分布着较多传感器和执行元件,现场信号连接成为焊装设备电气设计的重要部分。IP67远程I/O模块可以安装在靠近夹具的位置,将分散的检测与控制信号接入整线PLC系统。
传统集中式I/O系统通常将输入和输出模块安装在控制柜内,现场传感器与电磁阀需要通过较长的电缆连接至柜内端子。汽车焊装夹具的结构较为复杂,传感器分布在不同定位和夹紧位置,采用集中布线时,设备需要安排较多现场电缆及相应的线缆固定结构。IP67远程I/O模块通过现场分布式安装方式,将部分信号接口移至设备附近,使传感器和执行元件能够使用较短的连接电缆接入模块,再通过工业通信网络与控制器交换信号。这种结构有助于减少长距离独立信号线的使用,但整套设备仍需保留必要的电源和通信线路。
车身焊装夹具中的远程I/O模块主要承担数字量信号的采集和输出。输入通道可以连接气缸磁性开关、接近传感器以及其他符合接口要求的检测装置,将夹紧到位、机构返回和工件存在等状态传送至PLC。输出通道则可根据控制程序向相应的电磁阀或其他允许直接驱动的负载提供控制信号。对于功率需求超过模块输出能力的执行元件,需要通过适当的驱动或接口装置进行连接。部分模块采用可配置输入输出通道,能够根据现场设备结构灵活分配接口,但具体功能仍取决于产品型号。
在机器人焊接工位中,远程I/O模块与PLC之间通常采用工业以太网通信。支持PROFINET、EtherNet/IP或EtherCAT等协议的产品,可以接入相应的控制系统,将现场传感器状态和执行机构控制信息纳入设备程序。汽车生产线的PLC根据工件到位、夹具开闭及机器人工作状态,协调不同机构的运行顺序。例如,工件进入夹具后,控制器读取定位检测信号,再通过相应输出回路驱动夹紧气缸;完成规定的夹紧确认后,系统才允许进入后续焊接动作。远程I/O负责现场信号交换,实际动作顺序与工位协调仍由控制系统决定。
汽车车身焊装区域的环境条件,对现场电子设备具有特殊要求。机器人点焊时可能产生焊接飞溅,同时存在焊接电流引起的电磁干扰以及设备机械振动。IP67防护等级主要用于说明设备外壳在规定条件下的防尘和防水能力,并不直接代表产品具有耐焊接飞溅或抗焊接电磁干扰的全部能力。针对焊装环境设计的部分远程I/O及IO-link模块,会采用特殊外壳材料、电气保护结构和抗干扰设计。设备制造商需要根据安装位置确认产品适用条件,必要时还应配置防护板或采取其他机械保护措施。
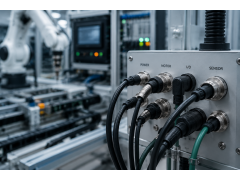
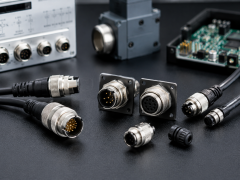
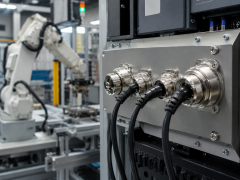
夹具运动时,远程I/O模块与现场传感器之间的连接可靠性同样重要。工业现场常用的M8、M12连接器能够为相应模块提供标准化的电气接口,便于夹具安装、设备换型及维护更换。传感器电缆通常沿着夹具框架、气缸支架或电缆保护结构布置,需要避开焊枪运动区域、夹具活动部件及可能直接受到焊接飞溅影响的位置。模块和连接器的密封性能还取决于正确安装,未使用的接口需要按产品要求采取相应防护措施,不能将外壳标注的IP67等级理解为任何连接状态下都能够保持相同防护效果。
汽车焊装生产线往往包含不同车型对应的夹具及定位机构。对于采用模块化夹具设计的生产设备,部分传感器和执行机构可能随产品型号或夹具结构发生变化。分布式I/O能够将现场信号按机械单元进行组织,使同一夹具区域内的接线关系更加清晰。当生产设备需要增加检测点、更换夹具部件或调整气动机构时,可以结合模块剩余通道及控制系统配置进行扩展。部分具备IO-link接口的系统还能够连接智能传感器并获取相关诊断信息,但普通数字量远程I/O并不自动具备IO-link主站的全部功能。
焊装夹具运行过程中,传感器异常、连接器松动或电磁阀回路故障,都可能影响设备动作的连续性。具有通道诊断功能的远程I/O模块,可以根据具体配置提供输入输出状态、输出短路或供电异常等信息。部分产品在模块本体设置状态指示灯,现场维护人员能够直接观察相关通道状态。PLC也可以结合模块诊断信息和夹具动作反馈,在操作界面显示对应的异常位置。与只有集中接线端子的传统结构相比,这类诊断信息为维护人员确认故障所在区域提供了更多依据,但是否能够识别具体故障原因,仍取决于模块功能和现场检测条件。
IP67远程I/O模块的现场供电需要与整个焊装设备的电气设计相配合。多数常见数字量现场模块使用工业直流电源,传感器供电、模块内部电路以及执行器负载供电可能采用不同的电源分配方式。夹具配置多个电磁阀时,需要关注输出通道允许的负载电流和模块总供电能力。焊接设备运行时还可能存在较强的电气干扰,因此通信电缆、电源线路及焊接动力回路的布置,应结合制造商要求和整机电磁兼容设计进行安排。现场模块可以改善信号接线结构,但不能替代合理的供电分配及电气保护。
对于由多个机器人组成的焊装工作站,普通远程I/O系统还需与设备安全控制系统明确分工。夹具到位检测、普通电磁阀控制和生产状态显示通常属于一般自动化控制功能,而人员进入防护、紧急停止以及危险运动的安全控制,需要采用符合整机安全要求的专用系统。市场上存在具备安全输入输出功能的现场I/O模块,但普通IP67远程I/O模块不能仅凭外壳防护等级或工业网络通信能力承担安全控制任务。涉及机器人与夹具之间的安全联锁时,应由经过相应设计和验证的安全控制回路完成。
车身焊装生产线进行设备改造时,分布式I/O也可以用于调整原有的现场接线结构。对于夹具传感器数量增加、控制柜至设备距离较长或线缆集中布置困难的工位,可以根据原有PLC通信能力、现场电源条件和夹具空间评估IP67远程I/O方案。改造不仅涉及安装模块,还需要核对现有传感器接口、电磁阀负载、工业网络协议以及控制系统的信号地址。若原有PLC不支持所选模块的通信方式,则需要相应的网络接口或系统调整,不能简单依靠更换连接电缆完成集成。
IP67远程I/O模块在汽车车身焊装夹具中的应用,主要体现在分散信号集中接入、现场布线优化及设备状态信息管理。通过与位置传感器、气动执行机构和PLC配合,模块能够连接夹具定位、夹紧确认及相关控制动作,为机器人焊接工位的运行协调提供信号基础。其实际使用效果取决于通信兼容性、通道配置、供电条件和安装环境。对于需要频繁进行夹具调整、设备维护和车型切换的汽车焊装设备,合理配置适用于现场环境的远程I/O模块,有助于形成更加清晰、易于维护的分布式控制结构。